Mucho antes de Tesla o Google, Francis Houdina dejó atónita a Nueva York en 1925 al hacer circular un automóvil por Broadway sin nadie al volante. El vehículo arrancaba, cambiaba de marcha y tocaba la bocina gracias a un sistema de control por radio. Para la época, aquello parecía magia negra o una escena imposible del futuro. Sin embargo, este experimento marcó uno de los primeros pasos reales hacia la conducción autónoma.
En 1977, ingenieros japoneses desarrollaron un vehículo experimental capaz de detectar la carretera y girar automáticamente utilizando cámaras y ordenadores básicos. El coche podía circular sin intervención humana a casi 30 km/h, algo completamente revolucionario para la época. Aunque necesitaba raíles guía y la tecnología era muy limitada, demostró que las máquinas podían interpretar el entorno y desplazarse por sí solas.
En 2004, la agencia militar DARPA lanzó un desafío que parecía imposible: crear un coche robot capaz de recorrer más de 240 kilómetros por el desierto sin conductor. El resultado fue caótico. Ningún equipo consiguió terminar el recorrido, y varios vehículos apenas avanzaron unos pocos kilómetros antes de fallar. Aun así, aquel fracaso despertó el interés de universidades, ingenieros y fabricantes de todo el mundo.
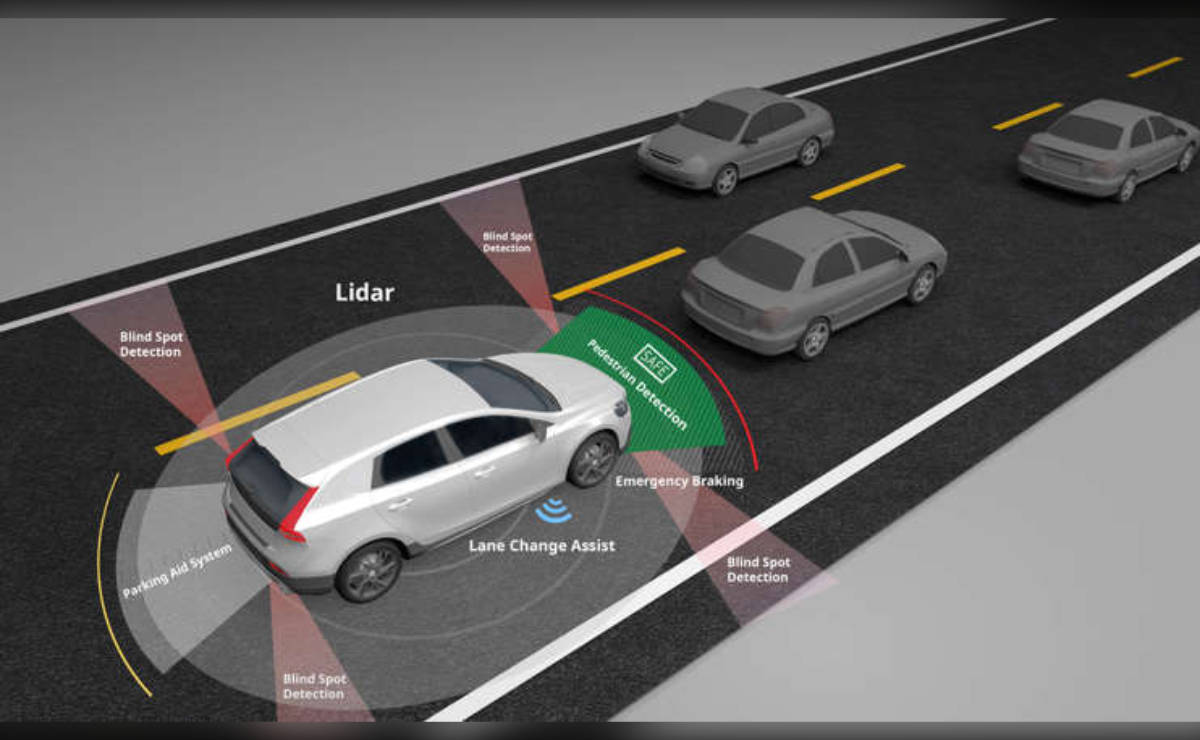
Solo un año después, en 2005, la situación cambió radicalmente. Cinco equipos lograron completar el recorrido del nuevo DARPA Grand Challenge y la Universidad de Stanford se llevó la victoria gracias a una tecnología lidar extremadamente avanzada. Aquellos sensores láser permitían al coche “ver” el entorno en tiempo real, convirtiéndose posteriormente en una pieza clave para gran parte de los vehículos autónomos modernos.
En 2007, DARPA decidió complicar todavía más las cosas trasladando la competición a un entorno urbano. Los vehículos debían enfrentarse a cruces, señales, tráfico y situaciones impredecibles. Carnegie Mellon ganó utilizando un Chevrolet Tahoe modificado, capaz de reaccionar ante el caos típico de una ciudad. Este desafío confirmó que la conducción autónoma podía funcionar fuera de carreteras cerradas o escenarios controlados.
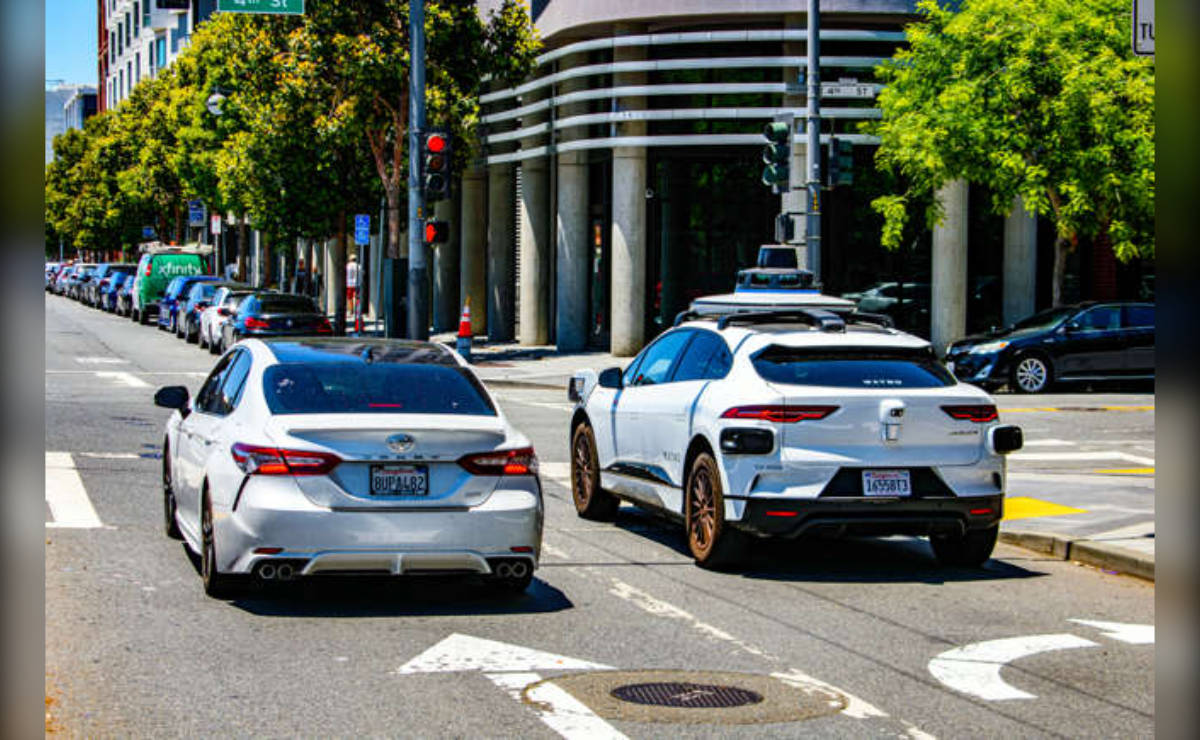
Mientras universidades y fabricantes competían públicamente, Google inició en 2009 uno de los proyectos más ambiciosos de la historia del automóvil. Liderado por Sebastian Thrun, el programa reunió expertos en inteligencia artificial, sensores y programación avanzada. La compañía aportó recursos tecnológicos y económicos prácticamente ilimitados, acelerando enormemente el desarrollo de la conducción autónoma moderna.
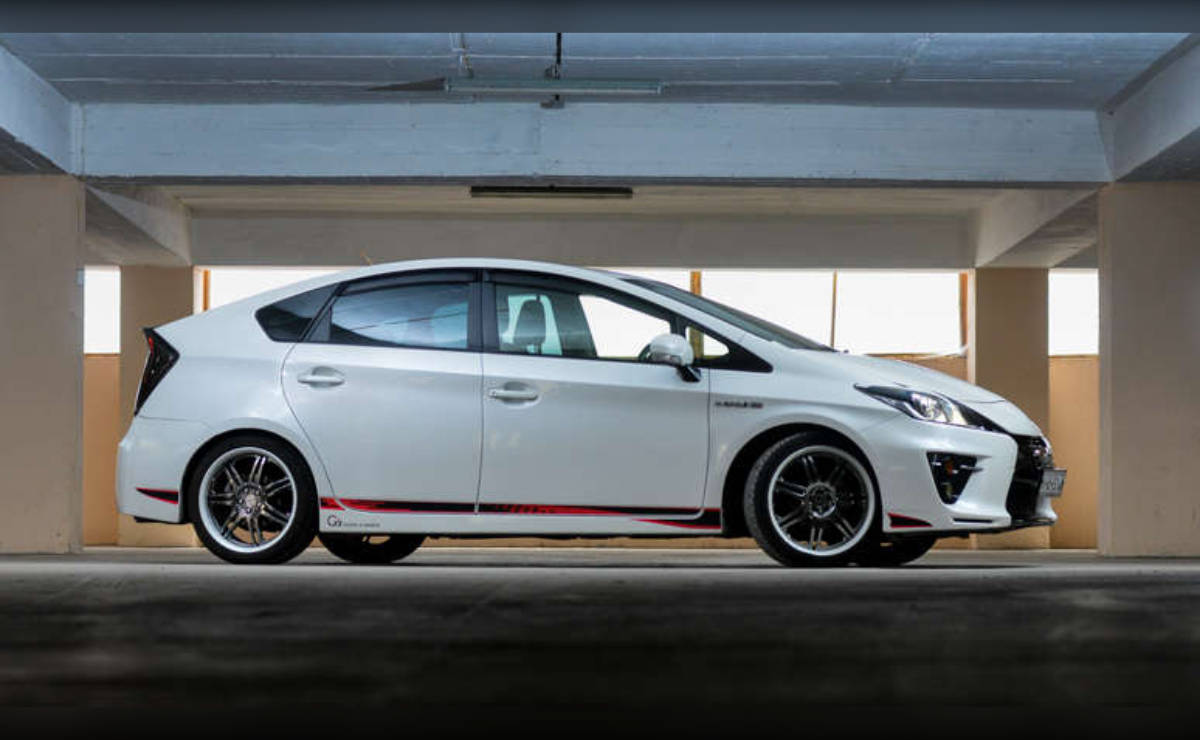
En 2003, Toyota incorporó una de las primeras funciones autónomas accesibles al público con el Prius. El sistema Intelligent Parking Assist permitía aparcar prácticamente solo, mientras el conductor controlaba únicamente el freno. Para muchos usuarios, fue la primera vez que un coche realizaba maniobras complejas de forma automática. Aquella tecnología abrió la puerta a asistentes de conducción cada vez más avanzados.
El gran salto comercial llegó en 2014, cuando Tesla anunció que sus Model S ya incluían cámaras, radares y sensores preparados para el Autopilot. Mientras otras empresas seguían desarrollando prototipos en laboratorios, Tesla vendía tecnología semiautónoma directamente a consumidores reales. Aunque el software todavía estaba en desarrollo, la marca de Elon Musk consiguió cambiar completamente la percepción pública sobre el futuro del automóvil.
En 1995, investigadores de la Universidad Carnegie Mellon llevaron la conducción autónoma a otro nivel. Su coche recorrió casi 4.500 kilómetros entre Pittsburgh y California, realizando el 98% del trayecto de manera automática. El sistema podía mantenerse en autopista durante horas sin apenas intervención humana. Fue uno de los primeros ejemplos serios de conducción autónoma aplicada a largas distancias reales.